2026-11-04 · 출처:Nvidia Blog
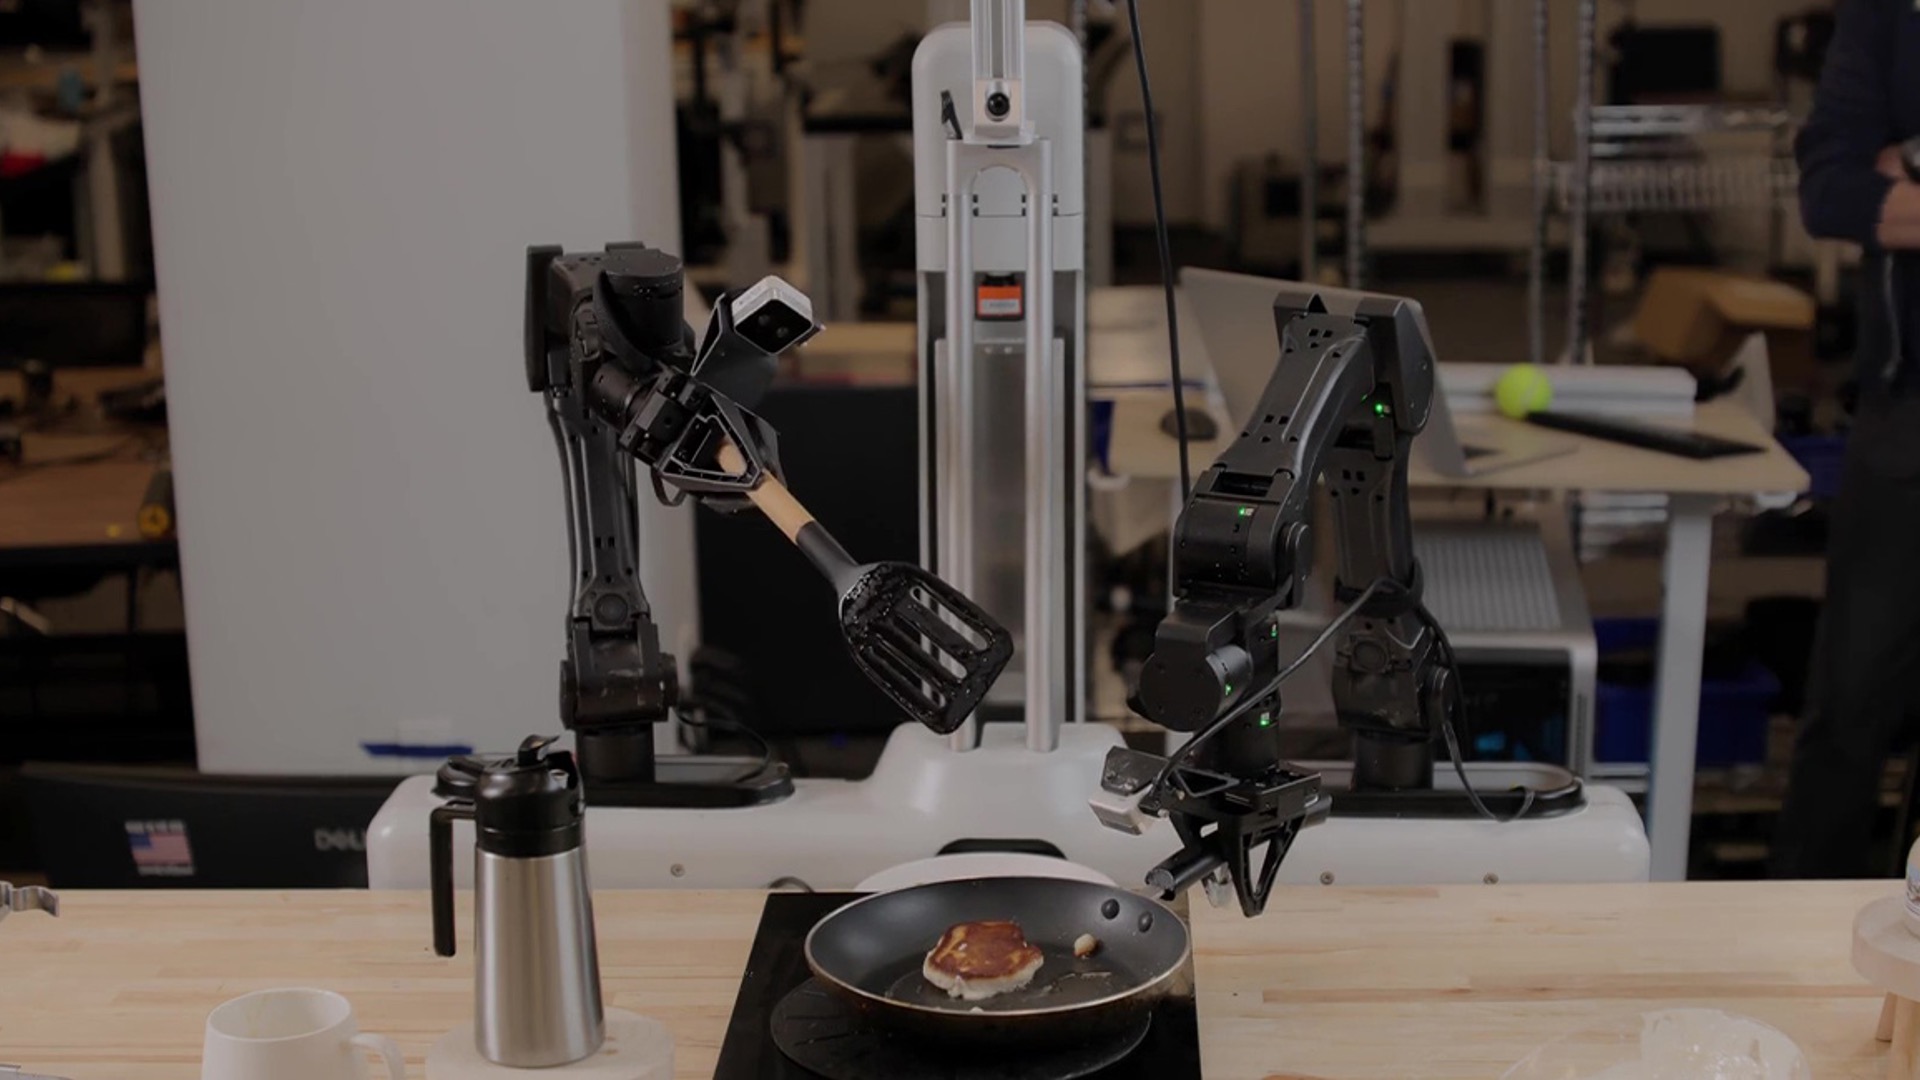
NVIDIA 피지컬 AI 기반으로 구축된 이번에 공개된 S1 모델은 영상 한 편을 본 것만으로 로봇이 경험해 보지 못한 장기 과제를 수행할 수 있도록 설계되었습니다.
산업용 로봇공학은 오랫동안 구조적인 불일치에 직면해 왔습니다. 로봇이 일하는 환경은 끊임없이 변하지만 기계 자체는 그렇지 못하다는 것입니다. 제조 현장은 재배치되고, 창고 레이아웃은 바뀌며, 새로운 제품이 생산 라인에 투입되지만, 대부분의 로봇은 상당한 재프로그래밍 없이는 이러한 변화를 따라가지 못합니다. Skild AI는 지난주 공개한 신규 로봇 파운데이션 모델 S1으로 바로 이 간극을 겨냥했습니다.
S1은 영상 시연 한 번만으로 기존에 접해 보지 못한 장기 과제를 학습하도록 설계되었습니다. 이 기능이 실제 배포 환경에서도 성능을 발휘한다면, 산업용 로봇을 경직되게 만들어 온 기존의 재프로그래밍 사이클을 우회할 수 있게 됩니다. 이 모델은 NVIDIA 피지컬 AI를 활용해 구축되었으며, 이를 통해 Skild AI의 파운데이션 모델 개발 노력이 물리적 세계에서 작동하는 시스템을 위한 엔비디아의 플랫폼과 연결되었습니다.
단일 시연 학습이라는 주장이 이번 발표의 핵심입니다. 장기 과제, 즉 개별 동작이 아닌 긴 동작 시퀀스에 걸쳐 전개되는 작업은 로봇 학습 시스템에게 늘 까다로운 영역이었습니다. 영상 하나만으로 이런 과제에 일반화할 수 있는 파운데이션 모델은 원리상, 운영 방식이 바뀔 때마다 로봇을 재배치하는 비용과 다운타임을 크게 줄일 수 있습니다. 레이아웃과 제품 구성이 수시로 바뀌는 창고와 생산 라인 운영자들에게 이러한 적응력은 로봇 플릿이 유연한 자산인지, 아니면 고정 설비에 불과한지를 가늠하게 하는 기준이 됩니다.
이번 출시는 피지컬 AI 분야에서 엔비디아의 위상이 확장되고 있음을 다시 한번 보여줍니다. Skild AI가 S1을 엔비디아의 피지컬 AI 기술 기반으로 구축하기로 결정함에 따라, 이 회사의 로봇 사업은 엔비디아의 영향권 안에 들어서게 되었고, 이 칩 업체의 영향력은 데이터센터 컴퓨팅에서 물리 세계에 존재하는 기계로 그 영역을 넓히고 있습니다. 이 분야를 주시하는 산업 현장 운영자들에게 남은 질문은 영상 하나만으로 학습하는 방식이 작업이 바뀌고, 레이아웃이 이동하고, 신제품이 들어오는 실제 현장에서도 견딜 수 있느냐는 것입니다.
태그: Skild AI · S1 · NVIDIA · Physical AI · Robotics
萬安算交所 AIXX · AIXX · 검증된 컴퓨트 거래소 · 현물 홀 입장